引言
隨著工業(yè)自動化向智能化、集成化方向快速發(fā)展,機(jī)電一體化技術(shù)已成為現(xiàn)代制造業(yè)的核心支撐。作為培養(yǎng)高技能人才的重要載體,電力拖動PLC技能實訓(xùn)裝置不僅承擔(dān)著教學(xué)實訓(xùn)功能,更成為機(jī)電一體化技術(shù)研發(fā)與產(chǎn)品創(chuàng)新的試驗平臺。本文從電力拖動PLC技能實訓(xùn)裝置出發(fā),探討其在機(jī)電一體化技術(shù)及產(chǎn)品開發(fā)中的應(yīng)用路徑與價值。
一、電力拖動PLC技能實訓(xùn)裝置概述
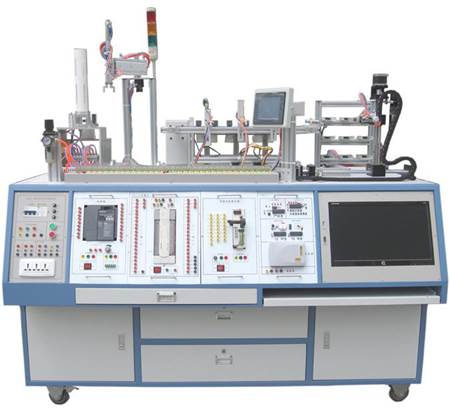
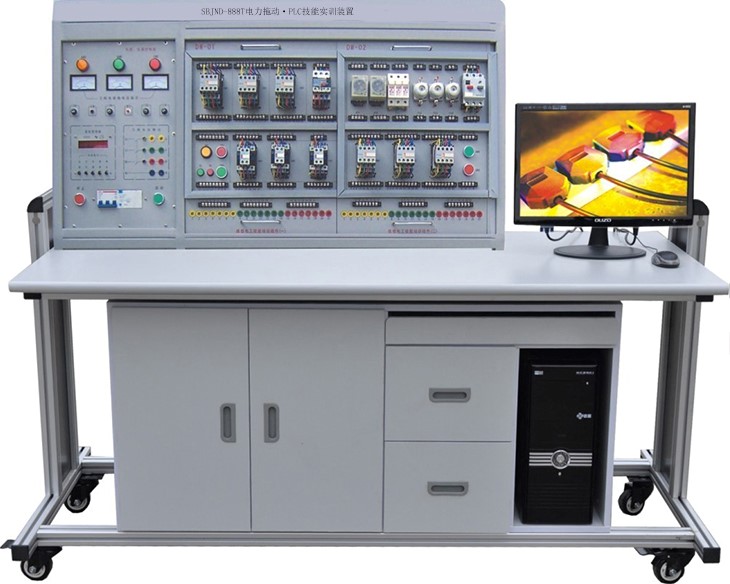
電力拖動PLC技能實訓(xùn)裝置是一種集電機(jī)拖動、PLC控制、傳感器檢測、人機(jī)交互于一體的綜合性實訓(xùn)系統(tǒng)。典型裝置包括:三相異步電機(jī)、變頻器、PLC控制器(如西門子S7-1200/1500、三菱FX系列)、觸摸屏、繼電器-接觸器控制模塊、按鈕指示燈單元及各類傳感器。
該裝置可完成電機(jī)正反轉(zhuǎn)、星-三角降壓啟動、多段速控制、位置控制、順序控制等典型電力拖動與PLC編程實訓(xùn)項目,是機(jī)電一體化技術(shù)教學(xué)與研發(fā)的基礎(chǔ)平臺。
二、機(jī)電一體化技術(shù)的核心要素
機(jī)電一體化技術(shù)融合機(jī)械技術(shù)、電子技術(shù)、傳感檢測技術(shù)、計算機(jī)控制技術(shù)和伺服驅(qū)動技術(shù),其核心在于“機(jī)、電、液、氣、控”的有機(jī)協(xié)同。具體要素包括:
- 機(jī)械本體:執(zhí)行機(jī)構(gòu)與傳動結(jié)構(gòu)的設(shè)計與優(yōu)化
- 動力驅(qū)動:電機(jī)、變頻器、伺服系統(tǒng)等
- 傳感檢測:光電、接近、編碼器等信號采集
- 控制核心:PLC、單片機(jī)、工控機(jī)等
- 人機(jī)交互:觸摸屏、上位機(jī)組態(tài)軟件
電力拖動PLC技能實訓(xùn)裝置恰好覆蓋了上述全部要素,為技術(shù)開發(fā)提供了閉環(huán)驗證條件。
三、基于實訓(xùn)裝置的機(jī)電一體化產(chǎn)品開發(fā)流程
3.1 需求分析與功能定義
從實際工業(yè)場景(如自動分揀、物料搬運(yùn)、智能倉儲)出發(fā),提煉控制需求:如啟停邏輯、調(diào)速要求、定位精度、聯(lián)鎖保護(hù)等。
3.2 硬件選型與系統(tǒng)搭建
根據(jù)需求選擇PLC型號、變頻器功率、傳感器類型及執(zhí)行電機(jī)。例如,采用PLC+變頻器實現(xiàn)多段調(diào)速,配合編碼器構(gòu)成半閉環(huán)位置控制系統(tǒng)。
3.3 控制程序設(shè)計
基于實訓(xùn)裝置編寫梯形圖或結(jié)構(gòu)化文本程序,實現(xiàn)邏輯控制、PID調(diào)節(jié)、運(yùn)動控制等功能。調(diào)試過程中可實時通過觸摸屏監(jiān)控運(yùn)行狀態(tài)與故障信息。
3.4 系統(tǒng)聯(lián)調(diào)與優(yōu)化
在實訓(xùn)裝置上進(jìn)行分層調(diào)試:先單機(jī)測試,再聯(lián)機(jī)運(yùn)行,最后模擬工業(yè)工況進(jìn)行魯棒性優(yōu)化。常見優(yōu)化點包括加減速曲線、抗干擾濾波、故障自診斷等。
3.5 產(chǎn)品化轉(zhuǎn)化
將經(jīng)過實訓(xùn)驗證的控制方案移植至實際產(chǎn)品,如智能控制柜、自動化專機(jī)、小型機(jī)器人工作站等,實現(xiàn)從教學(xué)裝置到工業(yè)產(chǎn)品的跨越。
四、典型開發(fā)案例
案例:基于PLC與變頻器的自動物料輸送系統(tǒng)
- 目標(biāo):設(shè)計一套可調(diào)速、多工位停靠的輸送裝置
- 硬件:S7-1200 PLC、G120變頻器、三相異步電機(jī)、光電傳感器、HMI
- 控制策略:PLC通過Modbus或模擬量控制變頻器輸出頻率;傳感器檢測工位到位信號;HMI設(shè)定速度與工位數(shù)
- 實現(xiàn)效果:在實訓(xùn)裝置上完成邏輯驗證后,成功應(yīng)用于某小型裝配線的物料傳輸單元,節(jié)拍提升15%,能耗降低10%。
五、技術(shù)拓展與創(chuàng)新方向
- PLC與工業(yè)物聯(lián)網(wǎng)融合:通過實訓(xùn)裝置接入工業(yè)云平臺,實現(xiàn)遠(yuǎn)程監(jiān)控與數(shù)據(jù)采集,為智能運(yùn)維產(chǎn)品開發(fā)奠定基礎(chǔ)。
- 運(yùn)動控制進(jìn)階:引入伺服驅(qū)動與電子凸輪功能,開發(fā)高精度追剪、飛剪類機(jī)電產(chǎn)品。
- 機(jī)器視覺集成:在PLC控制基礎(chǔ)上增加視覺傳感器,實現(xiàn)分揀、定位、缺陷檢測一體化。
- 數(shù)字孿生應(yīng)用:基于實訓(xùn)裝置構(gòu)建虛擬仿真模型,縮短產(chǎn)品開發(fā)周期。
六、
電力拖動PLC技能實訓(xùn)裝置不僅是技能教學(xué)的載體,更是機(jī)電一體化技術(shù)產(chǎn)品開發(fā)的高效孵化平臺。通過“實訓(xùn)裝置驗證—方案迭代—產(chǎn)品落地”的路徑,能夠顯著降低研發(fā)成本與風(fēng)險,培養(yǎng)兼具理論與實戰(zhàn)能力的復(fù)合型技術(shù)人才。面向智能制造應(yīng)進(jìn)一步推動實訓(xùn)裝置與新技術(shù)融合,使其在機(jī)電一體化產(chǎn)品創(chuàng)新中發(fā)揮更大價值。